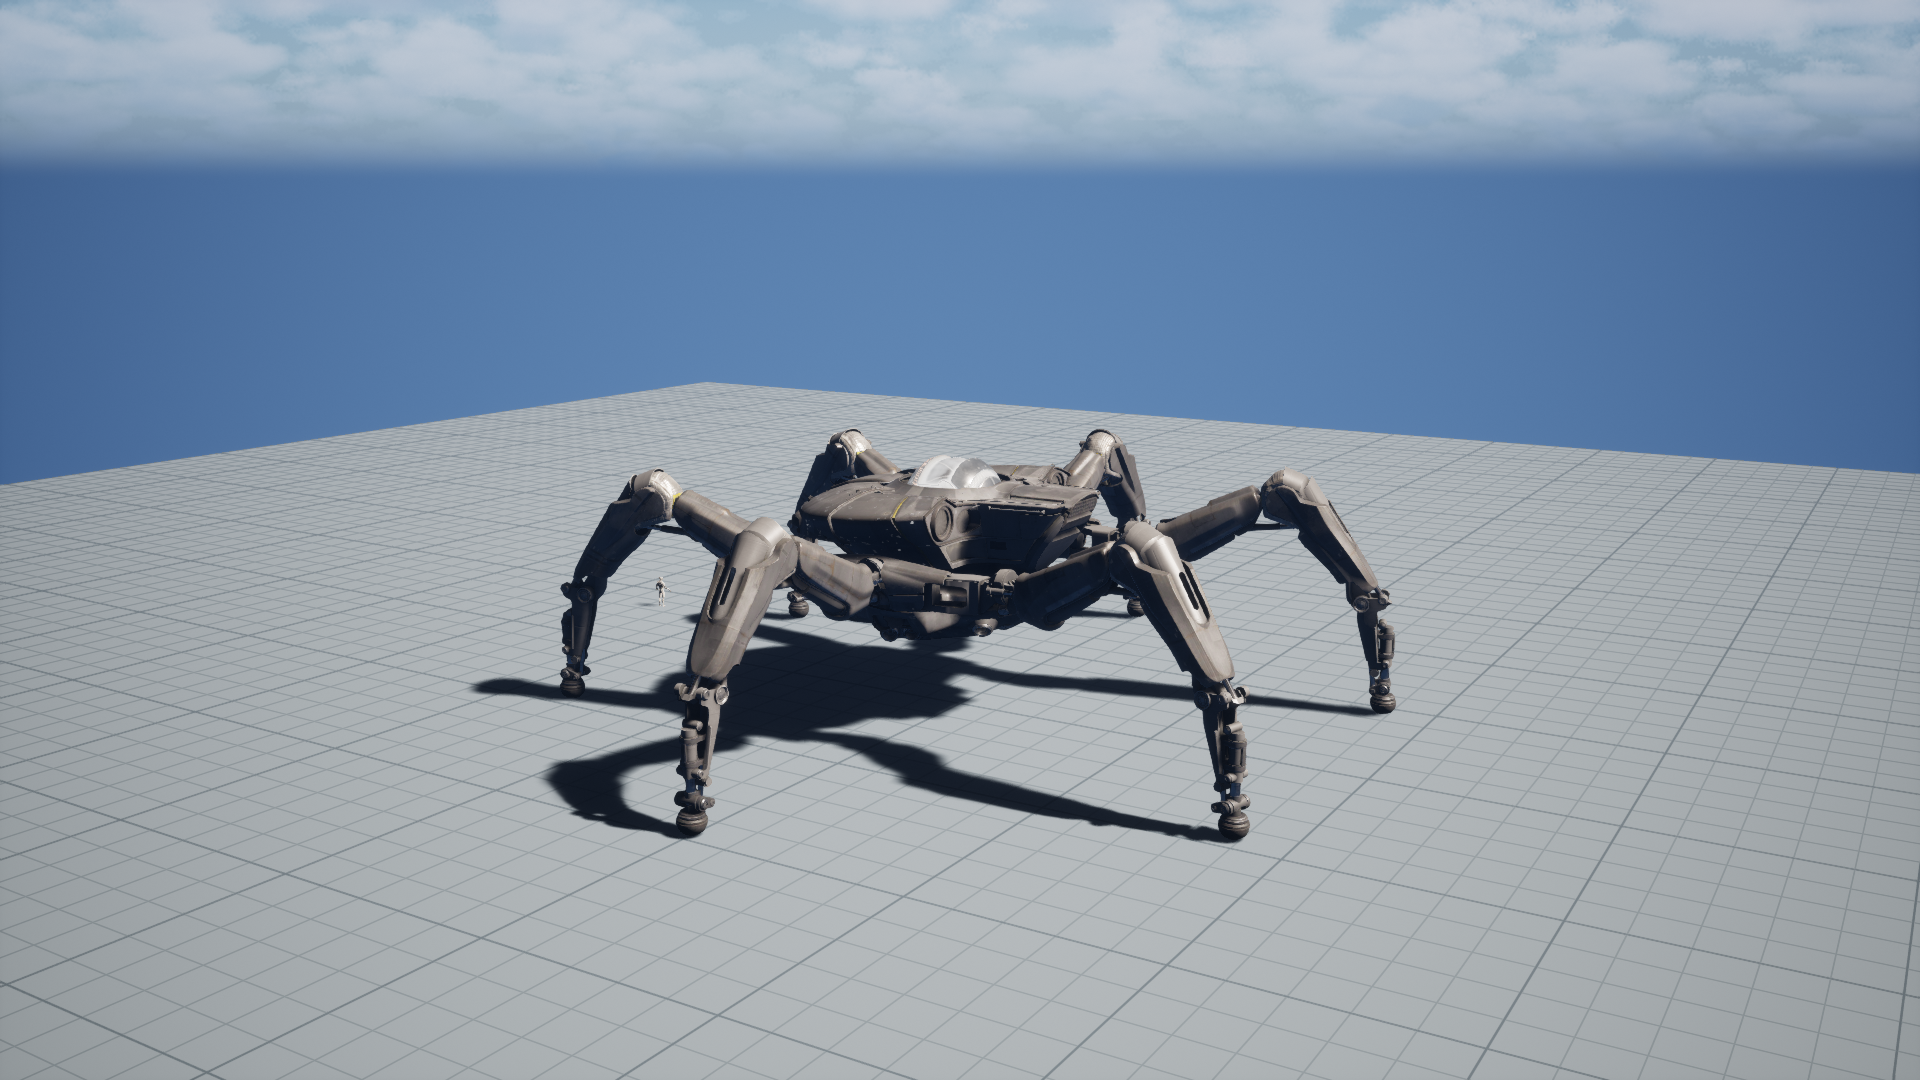
机器人程序化动画(一):巨型多足机器人的步态与物理控制 8 11 月, 20267 11 月, 2026 作者 trace yang 从支撑脚和摆腿轨迹出发,拆解巨型机器人在 UE 中的多足力控、坡道接地,以及足部下砸攻击期间如何通过预测制动满足关节旋转连续性约束。