
城市中的服务车辆需要持续处理任务变化:有人倒地时响应,已有任务时保持绑定,资源不足时保留需求,现场处理结束后再接受新任务。请求撤销后,车辆需要结束旧任务,恢复普通驾驶。车辆能够驶向目标,只完成了其中的执行部分。
本篇承接《城市交通运行时:UE5 实现篇》与《车辆驾驶运行时:UE5 实现篇》的实现,讨论当前 UE5 原型怎样把事件、服务资源、订单和驾驶执行连接起来。救护场景展示共享服务池的派遣;出租车场景展示另一种由服务脚本持有的叫车与乘坐流程。两者复用座位、驾驶员资格和物理执行接口,各自保留任务状态。
下文使用七段独立录制的真实编辑器 PIE 视频。前三段观察救护响应、忙碌等待和取消后的恢复;后四段观察出租车接送、离开叫车区域、提前下车和临停后继续。实验位于原大城市场景的另一街段,原道路与编译路网没有改变。视频中的输入与事件由演示脚本回放,未进行人工操作验收。
事件、资源与订单分别保存什么
行人倒地之后,系统需要记录“这个位置还有一个服务需求”。即使第一辆响应车暂时无法工作,这个需求也可能继续存在。服务需求由事件持有,当前由谁响应则保存在订单中;两者具有不同的结束条件。
事件(Incident)保存目标位置、服务类型、需求数量和完成政策。服务资源保存本轮观察到的车辆、驾驶员、位置、有效性、可分配状态及当前订单。订单(Order)把一个事件与一组响应资源绑定,保存本次响应的目标和进度。现场任务消费订单,完成停车、人员离车、查看和返回等行为,再报告结果。
| 状态 | 当前负责者 | 保存内容 | 结束或失效的条件 |
|---|---|---|---|
| 服务事件 | 事件管理器 | 创建者、目标、服务类型、需求与完成数 | 创建者撤销,或达到完成政策 |
| 资源观察 | 派遣服务 | 车辆、驾驶员、位置、有效与空闲状态 | 每轮刷新;缺少本轮观察时失效 |
| 响应订单 | 订单管理器 | 事件、资源身份、目标与进度 | 完成、失败或绑定失效后清理 |
| 现场行为 | 服务消费者 | 人员动作、服务阶段、返车结果 | 向订单报告结果,结束当前行为 |
| 车体运动 | UE 物理执行器 | 实测位置、速度与朝向 | 随物理帧更新并发布 |
下面列出当前实现中与派遣有关的字段。类型名经过中性化,省略构造与容器代码;字段的存储归属保持不变。
struct ServiceIncident {
    uint32 id;
    Name owner, service;
    Vector target;
    int32 requested, allocated, assigned, completed;
    IncidentState state;
};
struct ServiceResource {
    EntityHandle vehicle, driver;
    Name service;
    Vector measuredPosition;
    bool valid, available;
    uint32 order;
};
struct ServiceOrder {
    uint32 id, incident;
    EntityHandle vehicle, driver;
    Name service;
    Vector target;
    OrderState state;
    bool markedForDeletion;
};
owner 用于确认谁可以撤销事件,service 限定由哪一种服务处理,id 关联这一次需求。资源里的 order 表示当前绑定,订单里的车辆与驾驶员则保存建立任务时的身份。订单不保存医护动作:离车、接近患者和返车仍由现场消费者推进,派遣只读取其回执。
仅保存“当前目标人物”无法维护这些状态。车辆接受新订单后,旧患者可能还在起身或步行;订单已撤销,原车辆仍可能继续普通驾驶。需求、任务和实体的更新不能随着一个目标指针一起结束。
文章目录

保留参考机制中的职责边界
参考实现分别处理事件排序、资源需求、有效订单保留、资源获取和订单清理。当前原型保留了这些步骤的独立接口,采用 UE 容器和实体句柄保存状态,由各步骤分别更新状态,车辆到达回调只处理其中的阶段变化。
当前救护资源与参考机制的粒度不同:参考机制会筛选医护人物,并由救护任务组织车内与步行响应。当前有界原型用车辆与驾驶员作为派遣资源对,另由现场消费者维护随车医护。这一映射连接了现有实体与驾驶接口,还没有完整迁移参考实现中所有医护资源分支。
因此,车辆异常不能直接解释为整组医护失效。医护可能仍能下车接近患者。本文采用能够核对触发原因与后续行为的救护视频;单纯由脚本撤回整组、再让另一组接替的旧素材未纳入正文。
一轮派遣怎样保留已有工作
每轮更新先收集本服务的有效资源观察。实体仍然存在,不代表原驾驶关系或服务资格仍有效;消费者需要重新检查当前车辆、驾驶员和命令关系。没有收到本轮观察的旧资源会被标为无效,避免沿用过期信息。
资源观察(Resource Observation)是一份本轮快照,不是永久登记。当前 Observe 用车辆句柄定位资源,刷新驾驶员、位置与资格时保留管理器已有的订单编号,调用者不能通过新快照覆盖已有绑定。资源已有订单时,也不能在观察阶段直接改成另一服务类型。每轮结束会消费本服务的观察标记;下轮必须重新提供,缺失就按无效处理。
valid 与 available 表达不同条件。前者描述这组车辆与驾驶关系是否仍可使用;后者描述是否允许接收新任务。一个正在服务的有效资源可以不空闲,已有订单仍需保留。相反,模型还显示在路边,也不保证当前驾驶座关系和命令所有权有效。当前现场适配负责检查这些关系,再把结果交给派遣;管理器不会独立发现所有故障。
资源快照刷新后,服务更新按以下次序处理需求和订单。伪代码是当前 UE 实现的中性摘写,省略类型与容器细节。
void UpdateService(ServiceType type) {
    InvalidateMissingObservations(type);
    auto working = BuildActiveIncidentList(type);
    AllocateBudget(type, working);
    PreserveValidOrders(type);
    AcquireFreeResources(type, working);
    ClearMarkedOrders();
    UpdateIncidentRetirement();
    ConsumeObservations(type);
}
Requested 保存需求,Completed 累计被接受的完成回执;Allocated 是本轮预算,Assigned 在保留和新建订单时累计。活动且尚有未完成需求的事件进入工作集,并按 Requested 从高到低排序;相同需求由事件编号稳定排序。本轮会重置预算与分配计数,保留累计完成数。
预算按当前服务的可用容量计算,包含仍有效且已有订单的资源,以及有效、允许接单的空闲资源。对活动事件,可用以下摘写说明当前计算关系:
remaining = Requested - Completed
Allocated = min(capacityRemaining, remaining)
capacityRemaining -= Allocated

需要新增绑定时:
    Assigned < Allocated
    只在 valid && available && order == 0 的资源中选择
Allocated 表示本轮需求预算,不是对具体 Resource 的硬预留,也不是已经派出的车辆数。Assigned 随后由保留订单和新建订单累计。当前保留步骤检查事件、资源、驾驶员与绑定是否仍有效,不会因预算减少而抢占旧订单。因此不能把 Assigned <= Allocated 当作任意时刻都成立的断言,也不能只凭预算列判断现场已经换人。新分配还受当前订单容器和编号分配器限制;本地资源池耗尽时,不会自动生成额外车辆。
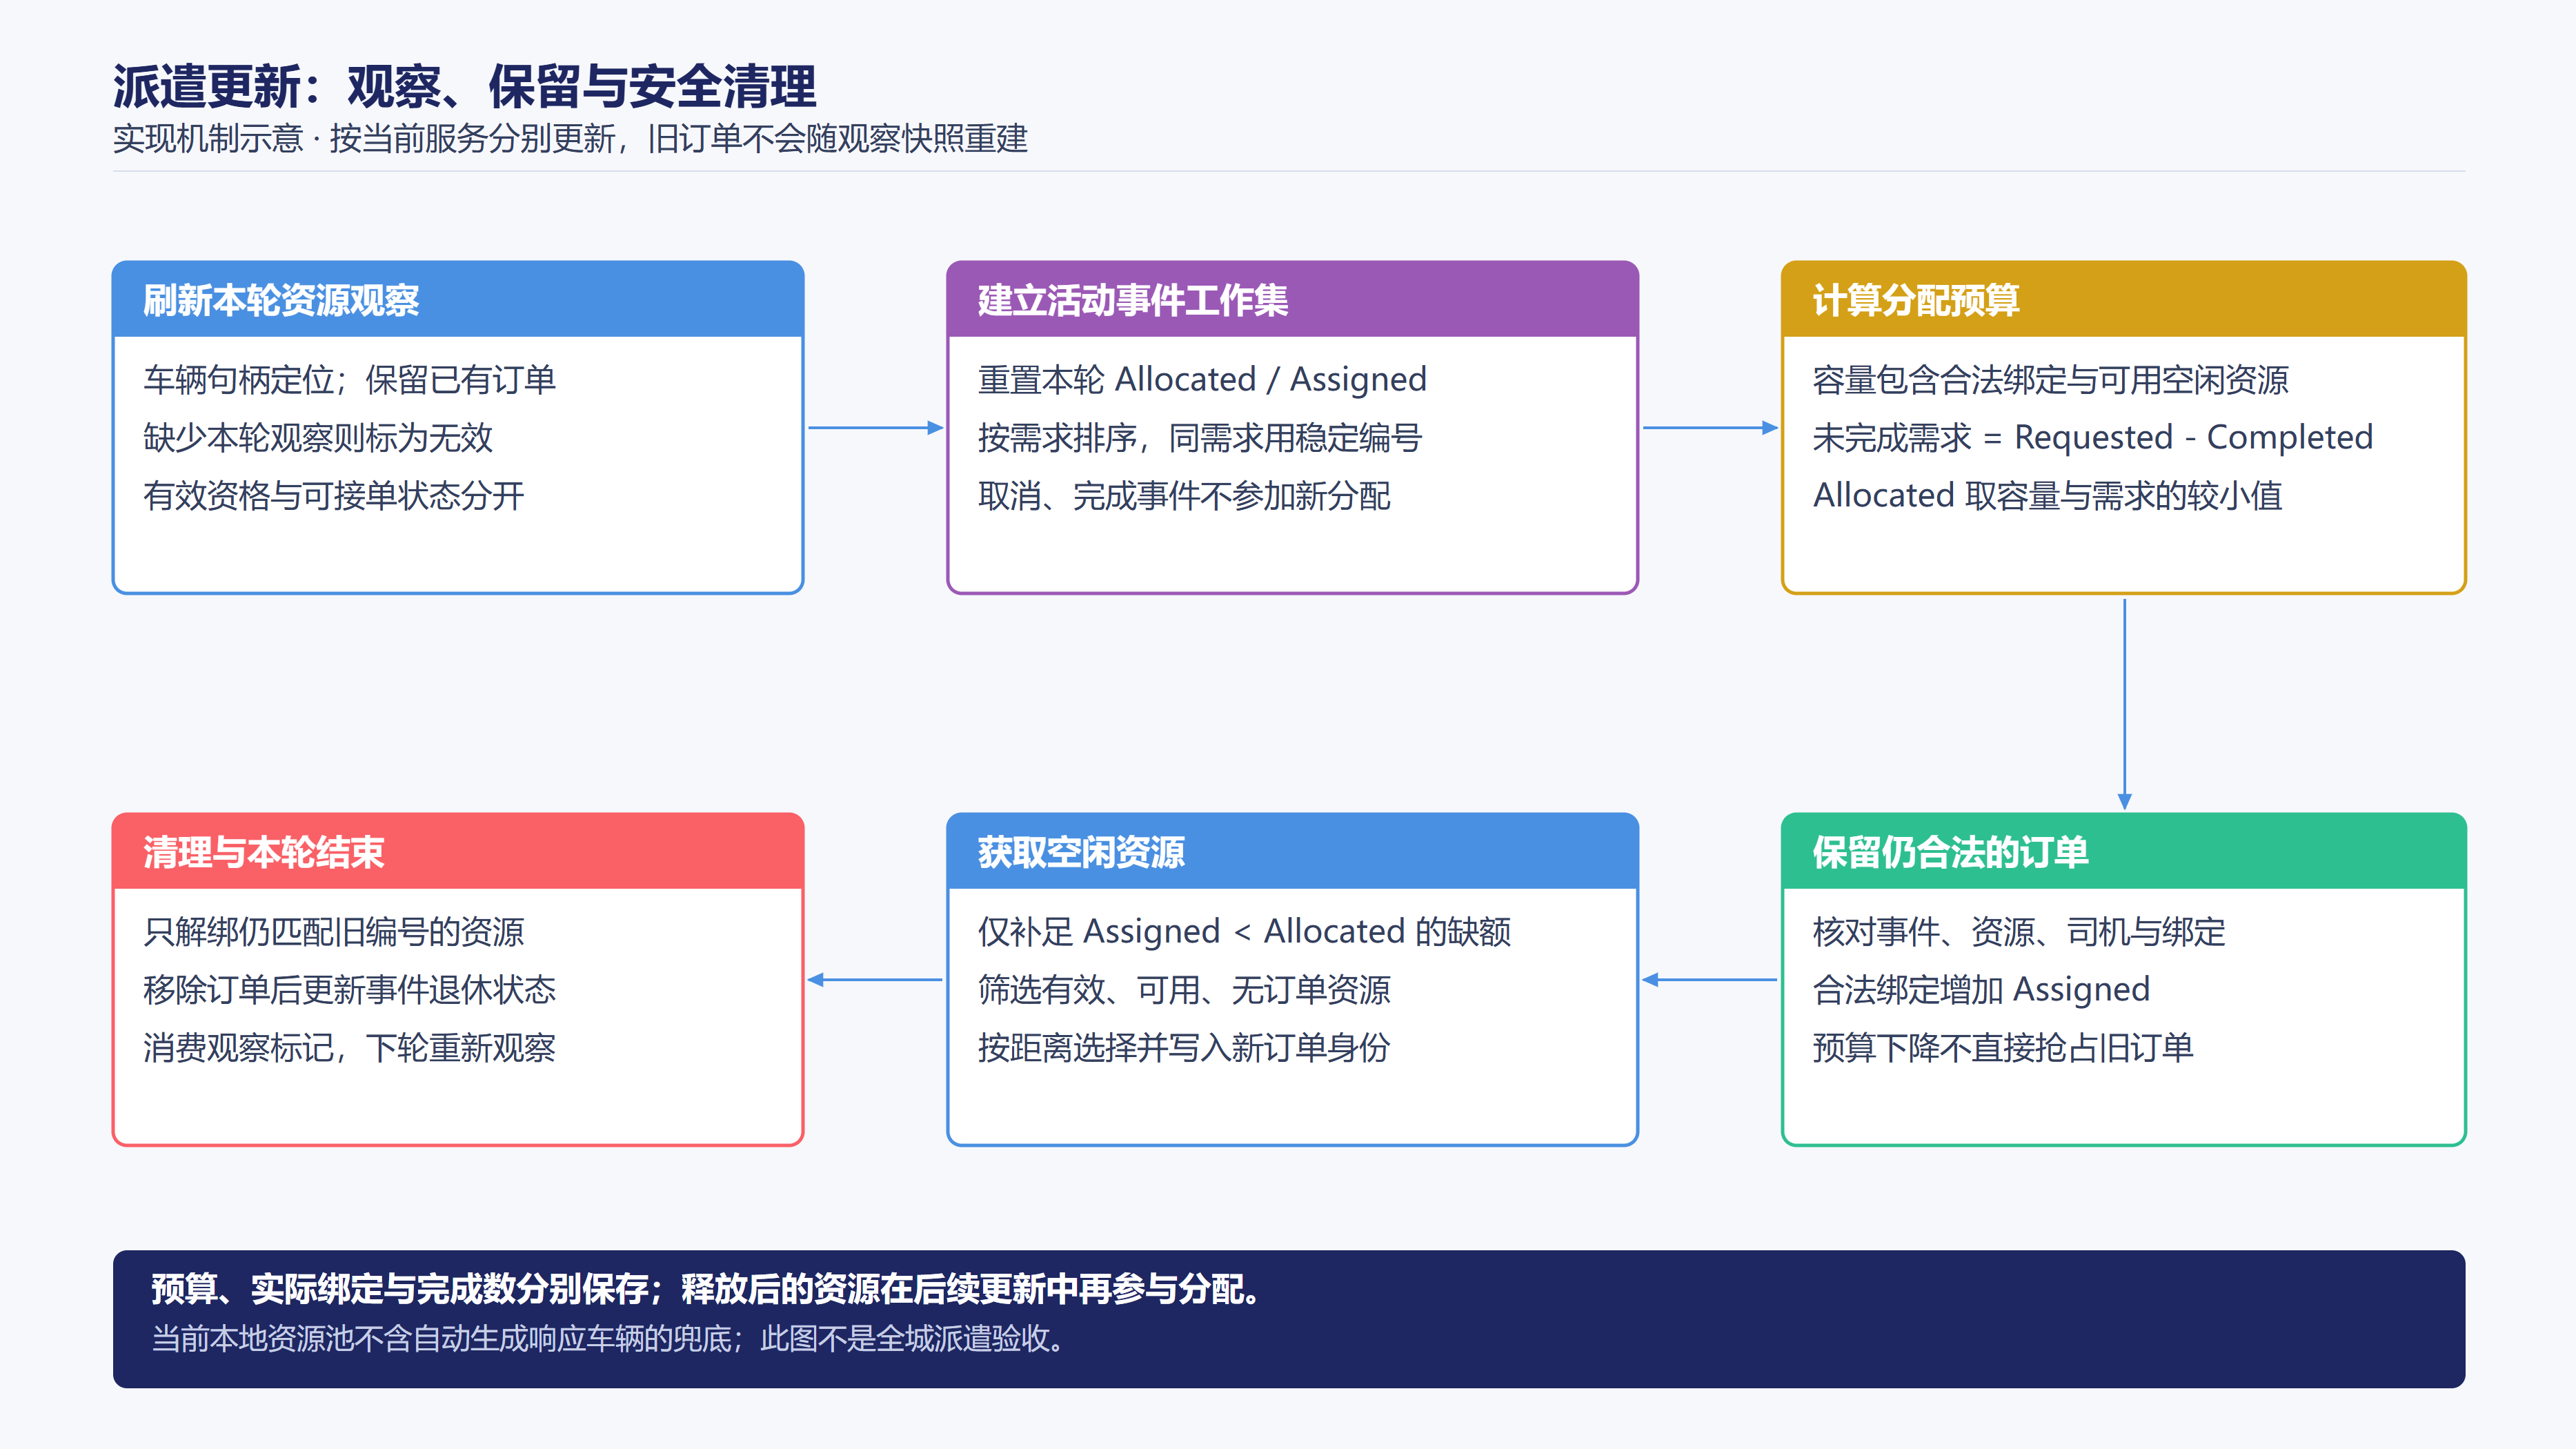
只有新建订单时才进行候选选择。当前按目标的三维直线平方距离排序,距离相同时用稳定资源编号确定结果。这是本地池的选择策略,没有使用路网成本或预计到场时间;直线距离最近,不保证沿实际道路行驶最快。排序不会改写仍有效的旧订单目标。
保留有效订单时,系统不会仅因排序变化而重新分派正在处理现场的人员。预算重新计算与已提交任务的持续性分别处理。一个事件没有获得空闲资源时继续等待,不会仅因暂时无人响应就被视为完成。

清理旧绑定需要核对订单身份
当前清理发生在新资源获取之后。被标记删除的订单在本轮安全清理点解除绑定;因此一个刚释放的资源可以在随后更新中用于新需求,不应把“同一帧立刻接单”作为普遍保证。
解除资源时,还需检查资源上保存的订单编号仍等于待删除订单。旧任务结束的回调可能晚于下一单建立;如果只根据车辆编号清空关系,就可能删除已经属于新任务的绑定。订单编号在当前管理器生命周期中递增,回执同时匹配订单、车辆和驾驶员,减少这种延迟操作的歧义。
到场以后,现场任务怎样报告完成
响应订单进入现场阶段后,派遣层等待现场消费者的结果。消费者负责人员离车、接近、查看与返车,订单管理器只接受符合阶段和身份的回执。驾驶员保持驾驶座,随车医护使用独立乘客座;医护离座不改变车辆当前驾驶员。
第一段从行人正常步行开始,倒地事件建立需求并获得资源。车体停稳、医护往返和订单完成分别对应位置条件、座位关系提交和服务结果回执。
视频 1:倒地事件触发响应,26.2 秒。先观察行人倒地,再看车辆到场和医护往返;这版患者保持倒地。订单完成表示当前查看任务结束。
订单有“途中”和“到场”两个独立阶段。当前演示以实测车体接近停车目标、速度低于 0.1 m/s 作为到场门槛,再调用座位接口让医护离开乘客座。到场回执只推进订单状态,尚不增加事件完成数。
现场消费者负责自己的行为进度。返回原车之后,乘客席重新入座成功,消费者才报告完成。订单管理器再次检查事件仍活动、订单处于到场阶段、车辆和驾驶员身份匹配,接受后增加完成数并标记订单删除。重复完成回执会被拒绝。

回执入口还检查当前订单阶段。以下伪代码保留当前管理器的接受条件;它描述的是调用边界,不是医护行为的实现:
订单不存在、已标记删除、车辆或驾驶员不匹配 → 拒绝
事件不存在或不再活动                      → 拒绝

Arrived   + Travelling → AtScene
Completed + AtScene   → Completed,增加事件完成数,标记删除
Failed                → Failed,标记删除,不增加完成数
其他阶段与回执组合                       → 拒绝
标记删除与实际移除之间可以隔着一次调度更新,入口仍会先检查删除标记,因此这段时间不会再次累计完成。Failed 只结束当前响应订单,不会自动满足事件需求。事件随后是否继续等待或退出,仍由自己的活动状态与完成政策决定。
这份身份检查依赖管理器当前生命周期内的订单编号,以及本次保存的实体句柄。它解决这里展示的旧回执问题,并未验收跨进程编号、网络迟到消息或世界卸载后的恢复。
第一段验证的是事件到现场任务的连接。它使用程序倒地与查看姿态,没有通用健康系统。后续场景中的恢复行走是显式的非致命场景结果,不能据此推断原型已经实现任意伤病判断或死亡复活。
资源忙碌时,待处理需求怎样继续等待
资源不足时,等待的是尚未满足的事件需求。派遣更新继续保留正在执行的有效订单,不为新的需求直接释放忙碌人员;事件也不会因一次未获分配就结束。
第二段同时保留三名倒地人物。A、B 已有响应资源,C 仍活动但没有绑定。画面显示前两处现场仍在处理中,随后原组结束 A 并转去 C,用来观察需求保留与实体复用。
视频 2:资源等待与原组复用,50.8 秒。A、B 先获得资源,C 等待;A 结束后,原车与原医护接续 C。三个现场均处理结束,人物恢复步行,医护回座后车辆关灯驶离。
本段检查车辆与医护身份是否连续。A 结束后前往 C 的车辆与医护沿用原实体,只有订单目标和现场消费者发生变化。A 的人物在原医护转去 C 后仍继续步行,避免把患者状态附着在“当前救援目标”上而停止更新。
查看结束、患者起身、人员返车、订单完成和资源释放发生在不同阶段。当前第二段增加了非致命恢复结果:人物经过程序起身混合后衔接步行动画,医护确认其行走,再返回乘客席。三单完成后,两车由原驾驶员恢复普通行驶,分别实测驶离至少 16 米。
这段录制包含三次分配、三次完成,结束时活动订单为零。A 与 B 的查看时间、三单结束后统一驶离属于演示编排;道路执行限制在原街段同向车道内。它没有验证任意城市位置的跨路口派遣。
下面用一个连续的教学示例检查释放过程。设 A、C 各需要一次服务,当前只关注原车与原司机组成的资源 R:R 已通过本轮有效观察,订单 a 正在处理 A,C 等待;没有其他空闲候选。表格按当前管理器的调用顺序推导,不对应视频的实际帧号,也不将独立录制拼成一次实验。
| 当前操作 | 事件 A | 旧订单 a |
R 的绑定 | C 与后续动作 |
|---|---|---|---|---|
| 医护仍在现场 | 活动,完成数为 0 | AtScene |
仍为 a |
保留需求;不能占用忙碌的 R |
| 医护回座后,完成回执被接受 | 暂仍活动,完成数变为 1 | Completed,已标记删除 |
仍为 a |
尚未获得资源;回执没有直接新建订单 |
| 服务更新检查新分配 | 未完成需求已为 0,不进入工作集 | 删除标记使它不再计为保留订单 | 仍为 a,不满足空闲筛选 |
即使 C 获得预算,也不能在此阶段选 R |
| 安全点清理旧单 | 尚未执行事件退休检查 | 从订单容器移除 | 匹配旧编号后清为 0 | 本轮获取阶段已结束,不倒回执行 |
| 更新事件退休状态 | 变为已完成 | 已不存在 | 保持无订单 | C 仍活动,等待后续分配 |
| 后续更新满足观察、可用与预算条件 | 已完成 | 已不存在 | 新建订单 c 后绑定 c |
新单指向 C,原车与原司机不更换 |
旧任务再次报告完成 a |
完成数不变 | 查无订单,回执被拒绝 | 仍为 c |
C 的订单与完成数不受旧回执影响 |
完成回执修改旧订单和 A 的完成数;解绑由清理步骤执行;新订单由之后的资源获取建立。每个阶段仍需检查订单与资源身份,不能仅凭车辆处于空闲状态就修改绑定。后续是否立刻分配仍取决于新的观察、可用状态、预算和其他候选,不保证固定延迟。
取消沿另一条入口开始。创建者撤销 A 时,事件先变为 Cancelled,完成数不增加;保留订单步骤再发现事件不再活动,将旧单标记删除,安全点随后解除绑定。即使旧单尚未实际移除,完成回执也会因事件不再活动而被拒绝。这里将正常完成和取消放在一起解释检查次序,不表示视频 2 与视频 3 是同一轮运行。
事件撤销后,车辆恢复巡逻并响应新事件
事件撤销由创建者发起,结束的是原需求,不增加服务完成数。订单管理器负责结束旧绑定,车辆后续执行什么任务仍由服务消费者决定;取消接口本身不提交刹车或巡逻命令。
当前场景在响应 A 途中,让 A 自行恢复并撤销事件。旧订单清理后,消费者切回普通巡逻,车辆关灯继续行驶。B 随后倒地,原组接受新订单并完成服务。
视频 3:撤销旧需求后继续巡逻,再响应 B,36.5 秒。注意旧灯光和任务结束后车辆仍行驶;新求助发生时,车辆已经处于普通巡逻。
参考救护任务在失去有效订单后会重新选择巡逻行为;车内没有伤员时,可以恢复车内巡逻,并在获得新订单后重新响应。当前原型据此修正了早期“取消后强制停车等待”的版本。
本段旧单解除后,车辆连续巡逻约 9.57 米,新分配发生时仍在移动。原车辆、驾驶员和医护身份保持不变。演示还在旧单解除后、建立新绑定后分别重发旧完成回执,两次均被拒绝,A 的完成数保持为零。
重发旧回执可以检查删除订单之后的状态保护:若旧回执仍能增加完成数,或清除新单的资源绑定,系统仍存在生命周期错误。事件的创建者身份也参与撤销检查,其他来源不能任意结束这个需求。
出租车由独立的服务脚本管理
出租车同样需要驶向一个位置,但它的任务还包含叫车者、接客点、等待上车、乘坐目的地和乘客输入。参考系统分别用叫车与乘坐脚本组织这些状态,独立于共享救护派遣链。
当前 UE 并未完整运行这两个参考脚本。演示 Actor 用本地阶段字段与场景模式承接已覆盖的叫车、接客、行程、取消和临停分支,再调用已有座位与驾驶接口。它没有完整脚本宿主,也没有全城寻车、计价支付和环境人口接管;出租车请求没有进入救护的 Incident/Order 管理器。以下区分参考职责与本轮实现映射。
| 关系 | 救护派遣 | 出租车服务 |
|---|---|---|
| 谁保存需求 | 服务事件与完成政策 | 叫车与行程脚本 |
| 谁选择执行者 | 当前服务池分配有效资源 | 参考叫车脚本负责选车;本演示预置车辆 |
| 到达的含义 | 进入现场服务阶段 | 到接客点等人,或到行程终点 |
| 何时结束 | 现场结果回执或事件撤销 | 叫车失效、乘客提前离车或正常送达 |
| 可复用的底层 | 实体、座位、司机资格与物理反馈 | 同一组底层接口 |

接客与正常送达
叫车后,脚本经历调度等待,车辆赴约并停车等客。乘客预约后排座位,完成入座后才开始前往目的地。到站停稳后,乘客离车走上人行道,出租车再恢复普通行驶。
视频 4:正常叫车、接客与送达,27.7 秒。原始模拟保留约 10 秒调度延迟;发布剪辑缩短了其中约 7.8 秒无动作等待。座位确认、行程与下车过程连续保留。
当前车辆、驾驶员和乘客在同段中保持身份。后排预约与实际占座分开,司机的命令提交始终通过驾驶座关系检查。剖面车壳用于观察乘员,人物模型的显示不能代替逻辑占座。
按参考职责,叫车与乘坐需要分别保存持续状态;当前演示对象用本地字段承接其中已覆盖的部分。叫车阶段保存叫车者、原叫车点、调度等待和赴约车辆;乘坐阶段保存乘客占座、原目的地、停车请求及正常送达标记。接客点不能在乘客进入后继续充当行程目标,临停目标也不能覆盖原目的地。
后排入座沿用上一篇的关系接口:先预约并核对本次预约身份,确认通过后提交占座关系。车辆侧分配目标座位时就会清理该座位的预约,随后再写入人物侧关系。演示代码在成功入座后仍显式调用了一次 ReleaseTaskSeatReservation;此时预约已经为空,该调用按当前实现返回 MissingReservation,且演示未检查这个返回值。它没有再次改变预约,也不是标准入座流程必需的收尾步骤。当前实现还在提交入座前检查实测低速,接口失败则终止该演示用例,不继续把人物显示在后排。预约确认只是本次检查通过;车内姿态开始播放也不代表占座已经成立。
司机始终通过当前驾驶座关系提交车辆命令,乘客只改变行程意图。即使叫车者随后驾驶自己的蓝车离开,他的驾驶资格属于蓝车,不能据此获得出租车控制权。这一段同时存在乘客请求与驾驶员命令,复用的是底层关系检查,而非一份共享的“控制者”字段。
预置出租车、固定接客点和目的地是本场景的执行适配。当前位置到目标的纵向速度由简化运动模型计算,实际位置来自物理车体。完整城市寻车、计价、支付、同伴与通缉处理尚未接入。
离开原叫车区域,清理赴约请求
叫车者随后驾驶自己的蓝车离开。出租车尚在赴约,脚本检查叫车者到原叫车点的三维距离;超过 100 米后清空请求中的出租车与叫车者引用。空车短暂停顿后恢复普通行驶,经过旧接客位置时不再停车等人。
视频 5:离开叫车区域后取消赴约,19.9 秒。蓝车是叫车者自己的车;出租车全程空载。请求取消后,观察出租车继续驶过旧接客点。
100 米为已核对脚本中的阈值,比较的是到原叫车位置的三维距离,且必须严格大于阈值。本轮在约 100.001 米时触发清理,当时出租车仍以约 3.14 m/s 行驶。空车等待约 0.512 秒,对应参考脚本的 500 ms 暂停分支。
原叫车点在请求建立时保存,不随叫车者移动。将双方位置换成相同米制后,清理条件可以写成:
delta = callerPosition - originalCallPosition
distanceSquared = dot(delta, delta)
leaveCallArea = distanceSquared > 100 * 100
这里包含高度分量,恰好等于阈值仍留在范围内。参考脚本用平方距离比较,当前 UE 演示计算三维距离后使用严格大于判断;数学条件一致,本文没有据此声称阈值附近的所有浮点位模式等价。
清理的关键是先撤销赴约引用,再让空车执行短暂停顿与普通驾驶。不能只让车辆模型驶过接客点,却保留仍会等待原叫车者的脚本状态。当前验证同时检查引用已空、出租车没有乘客,以及两辆车的命令仍由各自司机提交。

原型清理了本地服务引用,仍由演示负责实体生命周期。完整“交回环境车辆系统”的释放、流送和人口接管尚未实现,不能将驶离画面等同于这些机制已经完成。
请求停车与提前下车分别发生
乘坐途中发出停车请求后,原目的地仍保存,乘客仍在后排。车辆减速停稳并等待,随后另一项离车操作才解除占座。途中下车结束这次服务,不设置“到达原目的地”的完成标记。
视频 6:途中停车后提前下车,14.2 秒。视频从已经确认后排占座开始。停稳时距原目的地仍约 36.15 米;乘客继续留座约 1.22 秒后,独立下车操作才生效。
当前附近停车点采用实测车位向前 3 米的同车道目标,用于展示停车与行程状态的分离。它没有实现通用靠边寻点或横向停车。低于 0.1 m/s 才允许离车是本演示安全规则,不能作为参考系统全部离车行为的统一门槛。
临停后继续前往原目的地
参考脚本还允许在临停状态再次触发同一控制,恢复原目的地行程。继续行程的出租车视频沿这条分支展开:停稳时乘客不离座,收到继续输入后重新行驶,直到原目的地才允许正常到站与下车。
视频 7:临时停车后继续行程,25.2 秒。观察停车、留座等候、恢复行驶和终点下车四个阶段;原车、原司机、原乘客与目的地保持不变。
本轮临停点距原目的地约 36.19 米,留座等候约 1.20 秒后触发继续。目的地坐标没有改写,车辆任务恢复读取原行程目标。实测在终点附近停稳后才设置完成标记,乘客离车步行,出租车随后驶离至少 16 米。
行程恢复只改变当前阶段及其执行目标。临停期间保存原目的地,车辆消费者临时读取附近停车目标;选择继续后,再读取原目的地。提前离车则经座位接口解除关系,并进入服务结束路径。这些操作都不需要把车体直接移到某个预设位置。
正常送达标记还要由原终点的接近与低速条件决定。停车请求、临停已停稳、乘客离座,各自都不足以设置该标记。当前演示的接近判定和低速判定使用本街段配置,完整路侧停车任务并未迁移;原脚本的停车意图与此处同车道目标要分别理解。
视频 6 与视频 7 是两次独立实验,分支输入不同。前者选择提前离车,后者选择继续;不能把两段拼成同一乘客先离车、再自动回座的连续记录。
服务意图怎样进入 UE 物理帧
派遣层提供服务目标,不写入车体位置。驾驶消费者读取订单或行程状态,经当前司机的驾驶资格检查提交控制命令,再由既有物理执行器消费。PostPhysics 阶段读取已完成的车体快照,更新逻辑车辆与驾驶员姿态,并判断到场、停稳和驶离距离。

模型前向与原生车体前向不同,呈现层根据实测朝向换算模型旋转。每个移动帧检查模型前向与实测速度一致,避免车身横向滑行。原道路表面也以车体足迹采样检查;人物步行阶段使用实际地面射线和足骨高度校正。
这些检查验证的是指定街段的物理结果与呈现一致性。服务目标仍采用有界同向路线,尚未接入完整跨路口寻路、全城服务策略或高精度驾驶手感。演示 Actor 负责触发测试事件、回放输入并记录结果,但事件与订单写入通过独立管理器接口进行。
当前证据覆盖到哪里
每段视频都有对应的构建与测试日志、逐帧状态和最终媒体校验。救护使用派遣生命周期与驾驶员所有权回归,出租车使用座位状态与驾驶员所有权回归,并各自运行原地图 PIE 场景测试。不同录制中的帧数不能相加为一次持续运行验收。
| 视频 | 当前可核对的结果 | 主要限制 |
|---|---|---|
| 倒地触发响应 | 1 次分配、1 次完成;医护返车后才完成 | 首段患者保持倒地 |
| 两组处理三单 | 3 次分配、3 次完成、最终 0 订单;原组复用 | 非致命恢复由场景显式编排 |
| 取消与新响应 | 1 次取消、1 次完成;两次旧回执被拒绝 | 原街段有界普通巡逻 |
| 正常出租车行程 | 后排占座后出发,到站下车并驶离 | 固定本地车辆与目标 |
| 赴约请求清理 | 超过原点 100 米清理,旧接客点不停车 | 没有完整人口释放接管 |
| 途中提前下车 | 未达终点,不设置正常送达标记 | 同车道停车目标、输入回放 |
| 临停后继续 | 座位与目的地保留,到站后才完成 | 没有实操 UI、计价或支付 |
七段均为 1920×1080、10 fps 的独立演示,中文短字幕用于指出当前行为,英文正文提供对应说明。车壳剖面、程序倒地、起身和进出车过渡属于观察与表现适配。现场人物模型和医疗标识不构成完整医疗模拟;驶离画面也没有验证全城巡逻或返回基地。
这组实现建立了可继续扩展的服务生命周期:需求持续保存,已有绑定保持有效,执行结果独立反馈,释放后再分配。进一步扩大服务范围时,应优先补齐资源粒度、跨路口执行与具体行为任务,再增加更多事件类型。玩家自由驾驶与完整人物进出车任务仍需各自验收。
AI 协作复盘
AI 协助阅读派遣与出租车脚本、整理状态所有权、实现有界消费者,并制作逐帧记录与视频。人工审阅重点纠正了画面无法解释的行为:只显示等待却不处理前两单、任务结束后车辆不驶离、医护查看后患者没有可见后续,以及车头与运动方向不一致。
修订后,视频保留了触发事件、任务执行和结束后的行为。取消后强制停稳的早期编排也根据参考任务改为恢复巡逻。整组退出的旧视频仍缺少可解释的原因,本篇将其排除;后续若扩展资源失效,应先确定医护、车辆和任务各自的失效条件,再设计对应场景。
源码阅读、UE 适配与视频证据分别记录,能够减少从画面反推机制时的误判。逐帧检查、视频解码与本地页面验证分别覆盖不同问题,正式站点的媒体加载与版式另行检查。